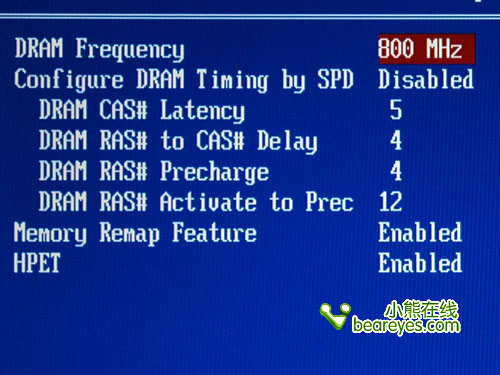
键盘失灵不能使用的原因多是键盘本身损坏了,或者是主板控制键盘的芯片损坏了,还有一种情况是系统问题,重装系统就没事了,建议您送修检测
建议您找家信誉好、技术好的维修商帮您检修。
有问题可以咨询我,在北京我帮您
自动化生产实习心得体会2020
延时开关电路制作原理图
延时开关电路如图所示。

(一)工作原理
将电源开关K2闭合,再按下按钮开关K1,这时,晶体二极管V1、V2导通,继电器吸合。同时电源对电容器C充电。当K1断开后由于C已被充电,它将通过R和V1V2放电,从而维持三极管继续导通,继电器仍然吸合。经过一段时间的放电,C两极间电压下降到一定值时,不足以维持三极管继续导通,继电器才释放。从K1断开到继电器释放的时间间隔称为延时时间。它决定于R和C的大小。一般C为100微法时,调节可调电阻器R可获得10秒至90秒的延时时间。若C取1000微法,则延时时间可达5分钟以上。
继电器上并联的二极管起保护作用,防止继电器断电释放时,由于自感产生高电压损坏晶体三极管。
(二)印刷电路板和元件规格
延时开关电路的印刷电路板如图3一26(A)。实物图见图3—26(B)。
元件规格:
J继电器4098型工作电压6V V1V2晶体三极管9014 VD晶体二极管2CP10或1N4001 R可调电阻器100k C电解电容器100u/6V K1按钮开关。
(三)焊接电路
1.将各元件做焊前处理、镀锡。
2.焊接继电器。将继电器插入印刷板上对应的小孔。将5个引脚焊好。注意焊接时间要尽量短些,焊点应圆而小。
3.焊接R和C、可调电阻器R可如图3-27焊好后再插入印刷电路板焊接。电解电容器C焊接时要注意正负引脚位置。

印刷电路图和实物图
4·焊接二极管VD。注意正负引脚位置,不可焊反。焊接时间尽量短些。
5·焊接三极管V1V2。注意认清三极管三个极b、c、e。不可焊错。
6·焊接电源引线和按钮开关引线,并接好按钮开关K1。
小车钥匙电池怎么拆下来
实习,对于每一位大学生来言都是比较重要的,在这个过程里,我们能学习到许多在学校里根本接触不到的新知识,足够令我们耳目一新!以下是由我为大家整理的“自动化生产实习心得体会2020”,仅供参考,欢迎大家阅读。
自动化生产实习心得体会2020一马上就要毕业了,在学校领导的安排下,我们将要外出实习,在一家电气自动化工厂实习,首先我们来了解电气自动化是什么?电气自动化技术专业主要掌握电气技术、电力自动化技术、各种电气设备及自动化设备的基本原理和分析方法,能够从事供用电、各类电气设备、电气控制及自动化系统的安装、设计、调试、维护、技术改造、产品开发和技术管理的高级技术应用性专门人才。
开设的主要课程有:高等数学、工程数学、英语、计算机文化基础、C语言程序设计、电工基础、模拟电子技术、数字电子技术、电机拖动基础、电力电子技术、自动控制系统、单片机与接口技术、工厂供电技术、工厂电气控制技术、PLC技术及应用、自动检测技术、计算机控制技术等。主要实践环节有:金工实习、电工实习、电力电子技术课程设计、电气控制课程设计、毕业实习(设计)等。学生毕业后可以在企事业单位的发电厂、供电系统、电气工程及自动化领域和用户单位、服务部门、销售部门从事供用电工程、自动化仪表、电气控制系统的工程施工、设备维护、维修、调试、技术改造和销售等工作。这就是电气自动化技术。
在生产实习过程中,我们学到了很多的东西。学校也以培养学生观察问题、解决问题和向生产实际学习的能力和方法为目标。通过这次生产实习,使我在生产实际中学习到了电气设备运行的技术管理知识、电气设备的制造过程知识及在学校无法学到的实践知识。在向工人学习时,培养了我们艰苦朴素的优良作风。在生产实践中体会到了严格地遵守纪律、统一组织及协调一致是现代化大生产的需要,也是我们当代大学生所必须的,从而进一步的提高了我们的组织观念。我想在公司的企业文化中有一句话很好地概括了技术工作的全部内容—“研究、试验、设计、制造、安装、使用、维修,七件大事技术人员要一竿子到底!”。
我认为这里所说的“七件大事”就是技术工作。有些人认为只有研究和设计一些高科技含量的东西才是真正的技术性工作,而贬低看不起安装、使用和维修这些工作,认为技术含量低甚至没有技术含量。这种看法是片面的、错误的,从哲学的观点看,是一种唯心主义的观点。实践是理论的基础,理论都是在实践中总结创造出来的,用于指导实践。而试验、制造、安装、使用、维修就是我们的实践工作。这就好比是一台计算机,要想使其正常运行,硬件和软件密不可分、缺一不可。硬件是软件的基础,软件是硬件的灵魂。毫无疑问,我作为一名刚刚走出校门参加工作的新员工,实践方面的经验还很缺乏,在学校中学到的是更多的理论知识。因此,很荣幸上级领导给了我这次车间实习工作的机会,让我能够真正理解在实践中的技术工作,弥补在实践经验中的不足。从实践中发现问题才能解决问题。
下面主要汇报一下我在调试过程中遇到的某些问题及其解决的办法。对于一般性的问题,如配电箱开关是否接错或安装是否到位等,通过观察可以通过目测容易地解决;对于一些偶然的、特殊的问题,在调试过程中要花费更多的时间。需要积极地思考,向有经验的员工请教,亲自动手进行各种检测和试验,问题解决后须做认真的总结,使自己能够知其然并知其所以然。此外,我认为整流主板的电路接线原理对于掌握维修的过程是很重要的,可是很多维修工根本都不懂。
通过此次生产实习,让我们了解和掌握了变电所的主要结构内容、生产技术和工艺过程;使用的主要工装设备;产品的生产和用技术资料;生产组织管理等内容,加深对变电所的工作原理、设计、试验等基本理论的理解。使我们了解和掌握了变电所的工作原理和结构等方面的知识。为进一步学好专业课,从事这方面的研制、设计等打下良好的基础。
自动化生产实习心得体会2020二生产实习是教学与生产实际相结合的重要实践性教学环节。在生产实习过程中,学校也以培养学生观察问题、解决问题和向生产实际学习的能力和方法为目标。培养我们的团结合作精神,牢固树立我们的群体意识,即个人智慧只有在融入集体之中才能限度地发挥作用。
通过这次生产实习,使我在生产实际中学习到了电气设备运行的技术管理知识、电气设备的制造过程知识及在学校无法学到的实践知识。在向工人学习时,培养了我们艰苦朴素的优良作风。在生产实践中体会到了严格地遵守纪律、统一组织及协调一致是现代化大生产的需要,也是我们当代大学生所必须的,从而近一步的提高了我们的组织观念。通过生产实习,对我们巩固和加深所学理论知识,培养我们的独立工作能力和加强劳动观点起了重要作用。
自从2020年x月份我被录取到xx电信设备制造公司实习工作至今。工作的主要内容是组装、接线、制线和调试。组装、接线和布线主要涉及PR2000CH-6S高阻直流配电屏、PR2000CH-6M高阻直流配电屏、PRD100AC交流配电箱、PRS3004综合机架、PRTE500机架等;调试主要进行了SMPS1000、SMPS2000、SMPS3000、SMPS6300、SMPS0500、SMPS0704等系列模块的静态调试和高压测试等等。调试过程要严格按照电气调试步骤手册进行,一步步地发现问题并解决问题。此外,还做了焊接电路板,制作电线,组装模块和安装空插头的工作,主要涉及分压板、整流板、控制板、温度显示电路板和晶升限位等等。
我想在公司的企业文化中有一句话很好地概括了技术工作的全部内容—“研究、试验、设计、制造、安装、使用、维修,七件大事技术人员要一竿子到底!”。我认为这里所说的“七件大事”就是技术工作。有些人认为只有研究和设计一些高科技含量的东西才是真正的技术性工作,而贬低看不起安装、使用和维修这些工作,认为技术含量低甚至没有技术含量。这种看法是片面的、错误的,从哲学的观点看,是一种唯心主义的观点。
实践是理论的基础,理论都是在实践中总结创造出来的,用于指导实践。而试验、制造、安装、使用、维修就是我们的实践工作。这就好比是一台计算机,要想使其正常运行,硬件和软件密不可分、缺一不可。硬件是软件的基础,软件是硬件的灵魂。毫无疑问,我作为一名刚刚走出校门参加工作的新员工,实践方面的经验还很缺乏,在学校中学到的是更多的理论知识。因此,很荣幸上级领导给了我这次车间实习工作的机会,让我能够真正理解在实践中的技术工作,弥补在实践经验中的不足。
很荣幸成为公司的一员。xx电信设备制造有限公司公司是一个团结的整体,每一个员工都有自己的工作岗位,公司需要依其更快更好发展的需要并结合个人的情况来安排工作岗位。有做技术工作的,有做市场工作的,还有做管理工作的等等众多的工作岗位。哪一个环节出了问题都是不允许的。因此,我认为每一个工作岗位都很重要。作为一名未来电气控制方面的技术员工,我会始终坚持公司提出的“七事一贯制”原则。技术员工不能只会配线、接线、调试和装配,而不懂研发、设计和编程等工作。我对公司发展的理解,xx电信设备制造公司自进行产业结构调整进入太阳能行业后,最近几年一直处于一个快速的发展时期。从李总的工作报告出站报告中可以看出,不管是国内还是国际上对半导体硅锗材料的需求同目前的市场供应相比,都存在着巨大的差距。因此,太阳能产业作为一种无污染的清洁能源,具有巨大的市场潜力,同时也为公司的发展提供了广阔的空间。
同时,也发现公司管理和技术上的某些问题。
从实践中发现问题才能解决问题。下面主要汇报一下我在调试过程中遇到的某些问题及其解决的办法。对于一般性的问题,如配电箱开关是否接错或安装是否到位等,通过观察可以通过目测容易地解决;对于一些偶然的、特殊的问题,在调试过程中要花费更多的时间。需要积极地思考,向有经验的员工请教,亲自动手进行各种检测和试验,问题解决后须做认真的总结,使自己能够知其然并知其所以然。此外,我认为整流主板的电路接线原理对于掌握维修的过程是很重要的,可是很多维修工根本都不懂。
最后,在公司技术和管理上提几点建议:
1)目前,公司自主研发、设计、生产的电气控制柜设备比较陈旧。从公司长远发展和经济利益考虑,我认为应当对电气控制部分的产品在控制方案上加以改进,推出自己的新产品。
2)在机柜的接线、布线、调试、安装过程中,我认为机械人员与电气人员应当加强交流,互相配合才能更快更好地完成工作任务,提高生产效率。
在生产车间,我首先在电缆班,毕竟是第一次,所以起初做起来笨手笨脚的,也挺辛苦的,不过在同事和同学的的关心和帮助下不断进步和成长,也充分感受到公司这个大家庭的团结和温暖,于是我决定就算再苦再累我也要坚持下去,所以工作起来反而觉得轻松了许多。更是通过虚心请教,在师傅的指导帮忙协助下,我很快的适应了这份工作,经过这几天的过渡,我已经初步掌握了制作电缆的步骤和一些基本注意事项。不过对于相关的专业知识我知道甚少,于是我虚心请教师傅同时自己也阅读相关的书籍,并细心专研,最终问题得到很好解决。
在车间实习的这段时间,虽然有时候工作很苦很累,但是,我从中体会到了实践中的专业技术,不断积累实践技术经验。生产实习是白云学院为培养高素质工程技术人才安排的一个重要实践性教学环节,是将学校教学与生产实际相结合,理论与实践相联系的重要途径。其目的是使我们通过实习在专业知识和人才素质两方面得到锻炼和培养,从而为毕业后走向工作岗位尽快成为骨干打下良好基础。通过生产实习,使我们了解和掌握了多种电柜的主要结构、生产技术和工艺过程;使用的主要工装设备;产品生产用技术资料;生产组织管理等内容,加深对交直流变换的工作原理、设计、试验等基本理论的理解。使我们了解和掌握了交直流变换的工作原理和结构等方面的知识。为进一步学好专业技术,从事这方面的接线、布线、调试、安装等打下良好的基础。
在这次生产实习过程中,不但对所学习的知识加深了了解,更加重要的是更正了我们的劳动观点和提高了我们的独立工作能力等。
最后,我至少还有以下问题需要解决。
1、缺乏工作经验
因为自己缺乏经验,很多问题而不能分清主次,还有些培训或是学习不能找到重点,随着实习工作的进行,我想我会逐渐积累经验的。
2、工作态度仍不够积极
在工作中仅仅能够完成布置的工作,在没有工作任务时虽能主动要求布置工作,但若没有工作做时可能就会松懈,不能做到主动学习,这主要还是因为懒惰在作怪,在今后我要努力克服惰性,没有工作任务时主动要求布置工作,没有布置工作时作到自主学习。
3、工作上不够钻研
我自己选择的,因为在我看来,只有被市场认可的技术才有价值,同时我也认为自己更适合做与人沟通的工作。我坚信通过这一段时间的实习,从中获得的实践经验使我终身受益,并会在我毕业后的实际工作中不断地得到印证,我会持续地理解和体会实习中所学到的知识,期望在未来的工作中把学到的理论知识和实践经验不断的应用到实际工作中来,充分展示我的个人价值和人生价值,为实现自我的理想和光明的前程而努力。
总之,在过去的一年里,我在老师和同事的关怀与培养下,认真学习、努力工作,能力有了很大的提高,个人综合素质也有了全面的发展,但我知道还存在着一些缺点和不足。在今后的工作和学习中,我还要更进一步严格要求自己,虚心向优秀的同事学习,继续努力改正自己的缺点和不足,争取在思想、工作、学习和生活等方面有更大的进步。
自动化生产实习心得体会2020三进入大四,我开始了自己向往已久的生产实习。生产实习是我们自动化专业学习的一个重要环节,是将课堂上学到的理论知识与实际相结合的一个很好的机会,对强化我们所学到的知识和检测所学知识的掌握程度有很好的帮助。为期4天的生产实习,我们先后去了xx净水厂,xx烟草机械厂,xx首钢板材长,xx港务局等4个工厂。在实习当中,我们学到了许多课本上没有的知识,真的是受益匪浅。
这次生产实习历经大概十天左右,先后到了自来水净水厂,xx烟草机械厂,xx首钢板材长,xx港务局。经过这次实习,我接触到了真正意义上的工厂,真正到工业现场感受到了工作,以前自己都只会学习,在学校从来没有接触过现实生活中的工厂。刚进工厂的时候,在有些恶劣的环境下起初有些不适应,但是后来就慢慢适应了,所以这次实习给了我有一次非常好的锻炼机会,
让我以后真正去工作的时候不会像一个什么都不懂,什么都害怕的小孩一样。我总结了,从理论到实践在有些人看来是很简单的,但是真正要实现起来,那也是很不容易的。在真正的工厂环境下,有些理论知识根本用不上,这些环境因素在课本上基本都是考虑不进去的,所以我们应该抓住每个机会让自己能亲手实践,感受其中的不同,感受其中的乐趣,增强自己的动手能力。这次实习,虽然没有得到真正意义上的动手机会,但是也亲眼看见了一些自动化设备的运行,亲自感受了生产现场的氛围。这也是一种经历,一种成长,有了这一次的实习,我相信以后找工作的时候它肯定能给我不少的帮助。在这里我还要感谢每次辛苦带领我们的老师,顶着烈日陪着同学们,还时刻担心我们的安全,老师辛苦你们了。
自动化生产实习心得体会2020四一、实习目的
1 通过亲身接触自动化设备和实验器材,并且通过老师及工厂人员的讲解,对自动化专业进行初步的认识,在实践中验证、巩固和深化已学的专业理论基础知识。
2加强对企业技术操作的理解,将学到的知识与实际相结合,运用已学的专业基础课程理论知识,对实习单位的各项技术操作进行初步分析观察和分析对比,找到其合理和不足之处,灵活运用所学的专业知识,在实践中发现并提出问题,找到解决问题的思路和方法,提高分析问题和解决问题的能力。
3见识电子控制类产品的设计、开发及维护等过程,理解自动化专业的发展动态与专业前景。
4通过一定的实践认知实习,为以后的毕业设计及论文撰写做好铺垫。
5 让我们了解到知识与现实之间的差距,提升自己实际的工作能力,领悟到现实工作中我们需要什么,我们应该朝哪一方面发展,对我们以后的发展指明了道路,为今后真正走上工作岗位打下良好基础。
二、实习地点及时间安排
1实习地点:
xx连铸技术工程股份有限公司
2时间安排:
8:30 由武汉科技大学黄家湖校区出发
9:20 到达xx连铸技术工程股份有限公司,开始参观
11:00 返回学校
三、实习单位介绍
xx连铸技术工程股份有限公司(简称xx连铸,CCTEC),是由中国冶金科工集团(MCC)发起设立的科技型股份制企业。xxxx年,xx集团在美国《财富》杂志评选的世界企业500强中,排名第280位。xx连铸总部设在武汉,是国内最大的以连铸、板带冷轧与表面处理为特色的冶金专业化技术工程公司;xxxx年7月,xx集团宣布,xx南方合并xx连铸,自此,xx连铸成为xx南方的全资子公司。
公司主营业务为:方坯、板坯和薄板坯连铸连轧工程,板带冷轧与处理工程和工业电气自动化控制系统。自动化专业认识实习心得。xx连铸现依托集团各项优势在北京设立了分支机构,从事国内外海水淡化项目的投资、建设和运营。连铸核心业务有:EPC工程总承包,事业部具有专业化连铸技术研发、工程设计、设备制造能力的优势,可以为客户提供各类连铸机(大小方坯、圆坯、矩形坯、异型坯、扁坯、板坯、薄板坯等)的设计、制造、安装、调试一条龙工程总承包及单项服务;技术服务,事业部依靠专业化连铸技术研发实力,为客户提供连铸生产工艺、品种开发、生产工艺诀窍、铸坯质量问题诊断等相关技术服务;设备维护服务外包,事业部具有专业化连铸设备制造、供应链管理能力,能够提供连铸设备维护服务外包,为客户带来良好的经济效益。
公司人力资源实力:xxxx年初,公司已有职工854人,其中技术管理人员496人,拥有博士学位11人、硕士学位101人、高级工程师以上职称83人。公司在北京设有自己独立的研究院,拥有多项自主知识产权的核心技术,每年研发费用占营业额的5%,研发实力强大。xx连铸拥有专业的设备制造基地xx易新科技,设备制造能力强大。主要机械、电气设备在公司内部制造完成,产品质量和交货期有保证。
四、实习内容
1月5日我们到了xx易新科技股份有限公司,在实习开始,由公司员工李华刚师傅带领全班同学对公司各个车间进行专业性的参观,在车间里李师傅对同学们参观中的疑问进行了专业、技术性的讲解。在参观过程中,李师傅针对我们专业对他们车间采用及开发的新技术、新设备进行了详细的介绍,这对我专业知识的认识更深了一层。各个车间各司其职,但又紧密联系,比如做一台轧钢机,它需要各个车间的配合,从最初的图纸设计到最后的零件组装要求毫无差错,精密准确。
对于李师傅介绍的一些简短又新鲜的名词如铜排总、分控制机PID等,同学们疑惑百出,纷纷提出自己的疑问。而李师傅耐心的为我们在专业技术与知识方面进行了解惑,电子产品本来就更新速度快,在技术研发方面需要什么,大学生需要具备什么,专业的发展前景怎样等问题他都做了非常详细的介绍。因为他做该公司工作了挺长一段时间,所以对大学生他很了解,对我们在大学中应掌握的技能都做了一些要求,对专业知识的掌握以及在他们产品中占据的地位进行了解惑,让我受益匪浅。
五、实习心得与体会
通过此次实习,让我学到了很多课堂上更本学不到的东西,仿佛自己一下子成熟了,懂得了做人做事的道理,也懂得了学习的意义。我看清了自己的人生方向,也让我认识到了从事电子工作应支持仔细认真的工作态度,要有一种平和的心态,创新的精神,应该拥有一颗随时接受考验的心,迎接未知的世界。
实习期间,我谦虚谨慎,认真听取相关技术人员的指导讲解,并能够仔细观察、切身体验、独立思考、综合分析,也培养了我的耐心和素质,能够做到服从指挥。感受到了提出疑惑和疑惑解决后的快感。对自己的专业也更喜爱,不再迷茫。
本次实习使我第一次亲身感受了所学知识与实际的应用,理论与实际的相结合,让我们大开眼界,也算是对以前所学知识的一个初审吧!因为实践是检验真理的唯一标准。这次认识实习对于我以后学习、找工作也真是受益菲浅。在短短的半天时间里,让我初步完成了从理性到感性的重新认识,也让我初步认识了这个社会,对于以后做人所应把握的方向也有所启发。
总之,作为一名大二的学生,这次专业的认识实习,无疑会使我以新的视角来审视对待所学的自动化专业,并必将对我未来的发展与提升有所助益。我会把这此实习作为我人生的起点,在以后的工作学习中不断要求自己,完善自己,让自己做的更好。最后,我想用屈原的一句话作为结语来与大家一起共勉:路漫漫其修远兮,吾将上下而求索。
大学机器人大赛所需知识
小编的车去4S店保养,被告知遥控钥匙电量不足,并收取了150元维修费,至此小编与车钥匙结下了梁子,作为什么都想拆的理工男,自然不能再给4S店贡献工时费,然后,就是下面的内容。
接下来要为大家讲解个人拆卸钥匙更换电池的教学篇,这里涵盖了十几万到百万的车型,车钥匙品牌有奥迪、奔驰、宝马、沃尔沃、北京现代、丰田、哈弗、长安……我们会陆续做总结和更新。在开始动手前,我们首先来了解目前主流的电子防盗钥匙最基础的工作方式,算是小科普一下,当然大家也可以从各大百科知识网站上了解。
车钥匙的工作原理
1、被动工作方式 (无钥匙进入)
当车主进入钥匙系统的感应区域内,只要手触及车门把手,其携带的身份识别“钥匙”就会接收到汽车发送的低频信号,如果这个信号与“钥匙”中保存的身份识别信息一致,“钥匙”将被唤醒。“钥匙”被唤醒后将分析汽车发出的认证口令,并发送相应信号,这些信号经过加密处理,以提高安全性。汽车会对接收信号和汽车内部保存的信息进行比较,如果验证通过,会告知“钥匙”可以发出高频UHF命令,最终被BCM模块截获,BCM模块会将命令传达到车门电脑,车门电脑控制门锁将汽车车门打开,与此同时转向柱电脑也会将转向系统解锁。一旦驾驶员进入车内,只需要简单的按一下启动键,汽车发动机就会启动。
按键触发时PKE系统首先需要检测“钥匙”设备是否在车内,然后完成同样的认证过程后才会启动发动机。当驾驶员离开汽车,只需按一下门把手,汽车门就会上锁,汽车在真正锁定之前,同样要检测驾驶员的位置,并经过同样的验证过程。
2、主动工作方式 (遥控钥匙进入)
原理是通过车身电子模块BCM和车门控制模块来控制车门,只需按下钥匙按键发送开锁/闭锁命令。以奥迪为例,车钥匙发出高频UHF信号,由BCM内置的R47天线直接截获并编译给车门电脑,车门电脑得到信号后将控制命令传递到车门锁块完成解锁。这和上方的无钥匙进入的过程比较相对简单一些,不需要初期的与智能钥匙反复通信。
3、线圈感应工作方式 (传统机械钥匙)
这种方式一般与传统金属机械钥匙进行搭配,更多的出现在低配款车上。加密的陶瓷芯片或玻璃管芯片一般安装在钥匙头握柄内部。在开锁的过程中,通过车身的射频收发器验证钥匙是否匹配来决定车辆是否可以安全发动引擎。另外在遥控钥匙没电的情况下,这种方式是最基础的电子防盗,在钥匙没电的特殊情况下汽车仍能正常发动。不过在这种情况下,用机械钥匙开启车门会触发防盗报警,也就是车辆前部的哔哔声(以奥迪或大众为例,前翼子板内有单独储能供电的防盗报警喇叭,断开电瓶仍然可以短时间内报警),用钥匙插入点火开关后,芯片匹配成功将停止报警器工作,这也作为最后一道安防机制。了解完车辆钥匙的工作原理和方式,我们接下来进入主题,来看看当遇到智能遥控钥匙电池没电的情况下,我们如何自行更换电池。
如何拆解钥匙?教学贴来了
为了让各位硬汉子和软妹子都能了解汽车钥匙的结构和怎样换电池,我们将钥匙的拆卸进行了难易度规则设定,详细内容见下方示意图。
从我们拆解的几十套汽车钥匙中总结出来一些经验,首先车钥匙并不能全防水,拆卸车钥匙时可以观察下,智能钥匙中隐藏的机械钥匙棍就有可能是打开车钥匙外壳的工具,大家要仔细观察结构。另外针对电池来说,常见的CR2025、CR2032都是市面上比较容易得到的。当今高级的智能遥控钥匙禁不起硬力磕碰和敲击,车钥匙中被集成了不同功能的陶瓷芯片和感应线圈,他们共同的问题就是脆弱,部分陶瓷的结构会让他们更加容易破损,所以大家在使用过程中要善待自己的车钥匙。
在介绍车钥匙时,我们不得不先提一下纽扣电池,这种形态的电池分为化学电池和物理电池两大类,其化学电池应用最为普遍。它们由阳极 (正极)、阴极 (负极)及其电解液等组成。它的外表为不锈钢材料,并作为正极,其负极为不锈钢的圆形盖,正极与负极间有密封环绝缘,密封环用尼龙制成,密封环除起绝缘作用外,还能阻止电解液泄漏。纽扣电池的种类很多,多数以所用材料命名,如氧化银电池、锂电池、碱性锰电池等,在汽车遥控钥匙中最常见的是CR系列的3V锂锰扣式电池。
对于上面提到的纽扣电池,我们在拆卸钥匙中发现最常用的是CR2032型号,其次是CR2025型号,四位数字的表示方式如图例左下角表达的,前方两位代表电池的圆形直径,后两位数字代表电池厚度,所以这两款电池相比较下,25型号的要略薄与32的,换句话说25厚度的电池储能要弱一些。当大家打开电商平台后可以发现,常见的几大品牌五连包电池售价也不过20元,每款电池的商品单页还会有相应的车型支持信息,或者询问各商家平台的店小二,所以自己动手来换电池是一件非常经济方便的事情。
新款奥迪系列钥匙 全封装人性化
全新奥迪车型的钥匙整体外形更加纤长,并且采用全钢琴漆面板,握在手中很有分量。从上方拆卸图中不难发现,钥匙的及集成度很高,并且有专属的卡扣方便更换电池。在电池仓外侧我们能够找到红色的防水胶条,有一定的防水效果,整体拆卸难度不高,电池为常规的CR2032型号。
上一代奥迪系列钥匙 重量尺寸都很大
上一代车型的奥迪车钥匙,个头上要比新款的略大一些,钥匙头部采用合金框架,所以重量上会更加压手一些。这种钥匙更换电池也非常简单,仅需将金属钥匙头拆下,就能找到电池夹的卡扣,用力拔出抽屉就可以看到电池。同样电池型号也为常见的CR2032电池,并且在电池夹的外侧也能看到细长的白色胶条,支持生活泼溅防水。
沃尔沃系列钥匙 双面皮革B格高
沃尔沃系列的钥匙整体尺寸更大,所有按键集成在方形钥匙的两侧,正反面采用与车身内饰皮革颜色相同的材质进行覆盖,在豪华质感上有很好的表达。沃尔沃这款钥匙拆卸起来相对复杂一些,需要先将藏有金属钥匙的一侧外壳打开,在下端能够找到开启后盖的小锁块,也能找到电池标识。打开第二组后盖并不能直接看到电池,电池上方还有一组旋转防水盖保护,电池型号为常规的CR2032。由于步骤繁琐且需要逻辑能力,这款钥匙被我们标注为两颗星。
奔驰系列钥匙 红外对频科技高
我们拿到的上一代奔驰AMG C43钥匙还是曾经琵琶型样式,拆卸也同样方便,顺序依然是先将金属钥匙拆下来,再利用金属钥匙顶端的楔形口去拨动内侧卡扣,稍用力就可讲后盖打开。打开后电路板仍然为内包结构,只有电池裸露在外。另外这款奔驰钥匙在头部还能看到红外线对频结构(肉眼不可见,需开启手机摄像头就能观察工作方式),也是奔驰目前在用的防盗方式之一。这款钥匙电池选用了相对常见的CR2025型号,根据前方给出的示意图,大家应该能够了解这款电池比CR2032型号的略薄一些,蓄能上会有一定折扣。
北京现代系列钥匙 控制成本是赢家
现代ix25车型钥匙比较传统,整体结构并没有采用前几种内封装电路的形式,在整体拆解后用户可徒手接触到芯片电路,并且电路板没有直接的卡扣,拆开钥匙就会整体散落出来。这是目前遇到的唯一一款拆卸钥匙需要借助一字螺丝刀的,原装的金属钥匙并没有单独设计特殊结构用于开启钥匙外壳。对于防水性,只是在钥匙按键的背面有白色硅胶罩,但也不能满足防水要求,所以用户尽量不要让这款车的钥匙接触到水。综合情况下,北京现代ix25的车钥匙我们给出了一颗星的评定。
北京现代新款钥匙 步骤简化鼓励自足
北京现代ix35钥匙选用了新款的造型,相比ix25的钥匙结构,这款在金属机械钥匙头部设计了特殊结构,可以利用它打开钥匙外壳,算是不小的进步。同样出于成本考虑,这款钥匙采用了半面硅胶包裹电路板,用户仍然可以触摸到电路板,在防水性能上也不会理想,也是不建议触碰水的。在整体拆卸方便的体验中,新款有所改进,我们综合评定为两颗星。
前途汽车系列钥匙 外形如车一样时尚
前途汽车作为国内新起的新能源品牌,K50无论内外都能拥有超跑的整体素质,这也赢得不少朋友的喜爱。我们拿到车钥匙后也在无损情况下进行了拆解,同样内藏式金属机械钥匙可以通过顶端开关释放拔出,由于造型设计的原因,两块翅片可以直接用手轻掰就可分解后盖。这款车钥匙采用内封装电路板的方式,也仅预留了电池窗口供消费者更换,在后盖上我们能够看到厚重的橡胶圈,加上整体设计会有一定的防水性能,电池为常规的CR2032,综合评价为3颗星。
长安汽车系列钥匙 更换电池要谨慎
长安睿骋CC车钥匙采用了比较常规的三键结构,在侧面有机械钥匙的解锁按钮,按压后就可释放钥匙。同样在钥匙壳上方我们能够找到方便拆卸的定位凹槽,通过机械钥匙棍就可撬开外壳。这款钥匙同样出于成本控制,电路板采用外露形式,但电池夹用焊接方式固定在电路板上,需要用小工具挤压电池进行更换,稍有不慎会损坏电路芯片,所以拥有这款钥匙的车主自行更换需要格外小心。虽然车钥匙外壳拆卸步骤相对简单,但在内部电路板的结构上却有一定操作风险,所以综合评定为2颗星。
哈弗汽车系列钥匙 电池反装要注意
哈弗钥匙在这几年也进行了几次升级,拆解这款钥匙同样没有难度,步骤依然是取下机械钥匙棍,在壳体内部找到拆卸定位口,利用在钥匙棍头部的特殊结构撬开外壳,可以看到裸露在后盖上的电池。电池为反向安装,用户在更换时一定不要将电池放错方向,也可在后盖上仔细寻找凹凸标识用于确认,这款钥匙因为结构简单我们给出了三星评定。
丰田汽车系列钥匙 两层封装更贴心
丰田凯美瑞双擎的钥匙也采用常规三键结构,前后两块大面积透明亚克力装饰让钥匙看上去更精致。拆卸没有任何悬念,同样通过金属钥匙棍头部的特殊结构撬开外壳,打开外壳后我们能够看到整体结构为半封装方式,内部还有黑色塑料框架包裹电路板,用户更换电池需要拿着钥匙芯,但不会直接接触电路板,也是比较人性化的。电池型号为2032,综合评定为3颗星。
宝马汽车系列钥匙 结构简单外形酷
宝马经过几轮改款,车钥匙也跟着进行了换代。这款车钥匙车主们称为刀锋钥匙,整体外形上也与匕首有几分相像,类金属材质的装饰条和按键提升豪华视觉。拆卸这款钥匙同样没有什么难度,利用机械钥匙棍找到边缘缺口轻轻撬开就可看到电池。全封装的设计也仅仅提供了电池窗口,同样在盖板的边缘能够找到白色橡胶圈,提升钥匙的整体防水性能,毫无疑问,这款钥匙综合评定为三颗星。
总结:之所以我们能够把车钥匙换电池作为一个选题来制作,从各方面上都能够看到汽车在当今的普及程度以及汽车科技的发展。曾一把金属钥匙或更加简单的启动扳手就能把车开走,到今天各种复杂的防盗匹配码穿梭在我们的书包口袋和车辆电脑之间。当然在感叹科技所带来的便捷时,使用成本也是不得不考虑的,一款小小的纽扣电池和随便几下动手的时间,在服务店就能够让车主花费上百元,我们为何不自己动手去解决这些小问题呢?车钥匙换电这个主题我们会继续做下去,而此时编辑手中又积攒了十多套拆卸钥匙的,各位小伙伴不用担心,这次没有你所使用的车钥匙,下次一定会有。
你好 首先说明乐高机器人只是一个产品代名词
而不是真正的机器人 要是搭建一个机器人至少要几千个部件
我不知道你们老师仔细研究过没有 乐高是一个个元件 组成的 没有什么整个机器人 RCX 马达 光感 触动 温感 角度 连接起来就是一个自动化程序 最基础的原理就是物理上学的那些电路知识
仔细问问你们老师把 可能使你理解错了
哦 RCX 3个出入端口 为能量端口 输出电能为用电器马达 灯提供能源 3个输出端口 接受由各种传感器收回来的信息 再传入主芯片 RCX一共需要6节电池 有一个主处理板 一个显示面板 4个调节按钮 在工作时 可以储存5个程序 同时3进3出
书名:
机器人制作入门
ISBN:
781077560X
价格:
49
出版社:
北京航空航天大学出版社
作者:
:〔美〕David Cook著 崔维娜 王巍 高玉苹 郑静 译
出版日期:
200507
版次: 1
装帧: 平装
页数: 466
开本: 16开
中图法分类:
TP242
简介
本书从一个业余机器人制作者的角度细致、浅显地讲述了自制机器人的制作过程。全书以制作一个巡线机器人为主线展开,包括工具的使用、元器件的选购、控制电路的制作、机器人壳体的制作、运行调试等内容。
本书简单、易懂,描述细致入微,对读者制作过程中可能遇到的问题做了详细的考虑,并提供了调试电路和解决问题的办法。
本书除可作为机器人制作的读物外,也适合作为中学生课外科技活动的辅导教材。
目录
第1章 欢迎机器人发明家
11 4门学科1
12 自制机器人剖析2
121 大脑3
122 电力单元4
123 传感器6
124 动作及反馈7
125 其他元件9
126 机身10
13 制作10
131 循序渐进11
132 模块制作11
133 轻松快乐12
134 寻求友爱和帮助13
14 后续内容13
第2章 获得工具和零件的途径
21 订阅免费信息15
22 发现潜在信息17
221 解读栏目的内容17
222 清点商品目录的页数17
223 价格比较17
23 省钱18
第3章 安全
31 从年龄和阅历中受益20
32 遵循使用说明20
33 戴上安全护目镜21
34 穿戴其他安全服装22
35 确保足够的通风23
36 正确存放23
37 饭前洗手23
38 避开危险的化学元素24
381 铅24
382 汞24
383 镉26
39 触电26
391 AC与DC26
392 使用可充电电池和专业变压器26
393 通过断路开关和GFCI插座连接27
394 保留接地引脚29
395 断开电源29
310 避开危险机器人30
311 估计电机大小30
312 照明30
313 好好休息并且保持头脑冷静31
第4章 数字万用表
41 必备特性33
411 数字式33
412 位数34
413 DC电压34
414 DC电流34
415 电阻35
416 探针或引线35
417 过载/保险丝保护35
42 最好具备的特性36
421 电容36
422 二极管36
423 导通36
424 频率37
425 占空度37
426 自动改变量程37
427 自动断电39
428 晶体管39
429 双显示39
4210 最大值40
4211 最小值40
4212 支架40
43 可选特性41
431 电感41
432 RS232/数据接口41
433 示波器42
434 背景灯42
435 秒表/单脉冲宽度42
436 温度42
437 声音42
438 计数42
439 条形图43
4310 数据保持43
4311 数据自动保持43
4312 高/低逻辑电路43
4313 存储器44
4314 相对模式44
4315 偏移量44
4316 极值测试/比较44
4317 机架或橡胶罩44
44 AC特性45
441 AC电压45
442 真值RMS46
443 AC电流46
45 获得弯钩探针适配器46
46 基本的万用表广告对比47
461 了解特惠型数字万用表的特性47
462 了解具备计算机接口的万用表的特性48
463 熟悉多功能高精度万用表的特性50
464 不同特性商品的价格52
47 没有万用表寸步难行52
第5章 数值和单位
51 选择公制53
52 简化1 000的乘幂53
521 M和m55
522 希腊字母的替换56
53 单位缩写56
54 太小了57
541 猜测遗漏的单位57
542 从三位数字扩展开58
543 把颜色转换为数字58
544 利用万用表确定元件值60
55 所涉及的基础内容60
第6章 巡线机器人
61 定义路径状态63
611 表面材料63
612 路径照明63
613 确定线路63
614 选择线路标志材料64
615 弯曲和交叉线路65
616 总结路径状态67
62 选择机器人尺寸67
63 观察“三明治”68
631 检测“三明治”68
632 “三明治”的机身75
64 制作77
第7章 9V电池
71 测试电池电压78
711 设置万用表用于电压测试79
712 分析测试结果80
72 9V电池的特性81
73 推荐可选用的9 V电池83
731 镍氢电池83
732 碱性电池83
733 专用电池84
734 不推荐使用的电池84
74 电池品牌名称85
75 给机器人使用9 V电池86
751 电池的安装87
76 再接再厉89
第8章 鳄鱼夹和测试线
81 今晚鳄鱼饿了90
82 获得弯钩线夹91
83 测试跳线92
831 设置万用表用于导通测试93
832 断开连接测试94
833 短接测试95
834 鳄鱼夹连接(短接)测试96
84 查找意外的电气连接97
85 用跳线进行探测98
第9章 电阻
91 用电阻限制能量99
92 获得一个电阻分类盒100
93 理解尺寸大小和允许误差101
94 裁剪电阻102
95 电阻和欧姆104
96 电阻的测试104
961 解释万用表上显示的电阻值105
962 体验电阻量程105
97 分类和存储107
98 不要受后续内容的诱惑109
第10章 发光二极管
101 LED的特性110
1011 LED的尺寸110
1012 LED的形状112
1013 LED镜头分类113
1014 LED的观测角度114
1015 LED的颜色115
1016 LED的亮度116

1017 LED的效率116
102 LED的截止117
103 识别多色LED118
1031 双色118
1032 三色或三态118
1033 全色119
104 测试LED120
1041 设置万用表用于测试二极管120
1042 解读LED的测试结果121
105 多品种采购123
106 照亮你的路123
第11章 制作和测试一个电源指示电路
111 元件明细列表125
112 电路原理图126
113 搭建电源指示电路127
1131 你看到光了吗?128
1132用电源指示电路做试验128
114 理解每一个元件的作用128
115 测量电源指示电路129
1151 测量电路里的电压129
1152 测试“某一点”的电压131
1153 测试元件的电压“降”或元件“两端”的电压132
1154 汇总电路电压133
116 测量电流134
1161 计算电池寿命136
1162 不要采用探针插入电流端口测量电压139
117 电路总结139
第12章 无焊接样机开发
121 需要一个更好的方法141
122 无焊接面包板141
1221 用孔连接142
1222 接线柱146
1223 选择面包板147
123 无焊接面包板的导线148
1231 选择跳线150
124 自制跳线152
1241 剥落导线末端的绝缘层153
1242 按给定尺寸截取导线长度154
1243 绕弯导线末端155
125 连接158
第13章 搭建无焊接面包板
131 考虑电源159
1311 准备9 V电池快速连接器160
1312 把电源连到接线柱161
132 选择一个电源开关162
1321 SPDT163
1322 把电源开关安装在面包板上163
133 连接电源总线164
1331 万用表和跳线的配合165
1332 连接下总线167
1333 中间断开168
134 安装电源指示LED168
1341 测试某点的电压170
1342 修剪导线171
135 揭开机器人电源开关的秘密171
136 更多准备172
第14章 可变电阻
141 电位计173
1411 微调电位计174
1412 拧表盘175
1413 准备多种微调电位计176
1414 测试电位计176
142 可调亮度的LED电路178
143 亮度平衡电路179
144 硫化镉光敏电阻181
1441 准备多种光敏电阻182
1442 体验光敏电阻的阻值变化183
145 光控电路183
146 平衡亮度传感电路184
1461 成对的亮度传感器185
1462 匹配光敏电阻185
1463 用于电阻平衡的微调电位计186
1464 限流电阻187
1465 测试点187
1466 用分压把电阻值变成电压值190
1467 建立平衡亮度传感电路190
1468 无法调平亮度传感电路191
第15章 比较器
151 电压比较器192
1511 检查LM393193
1512 准备比较器195
152 亮度比较电路197
1521 比较原理图和接线表197
1522 标注元件198
1523 绘制连接和断开的导线198
1524 理解亮度比较电路198
1525 亮度比较电路的元件列表198
1526 搭建亮度比较电路199
153 添加车头灯202
1531 理解车头灯电路的两个LED203
1532 搭建车头灯电路204
1533 重复串联LED的技巧205
154 简单整理一下思路206
第16章 晶体管开关
161 定义负电源207
1611 聚焦2907A晶体管208
162 用万用表测试双极型晶体管210
1621 用带有晶体管插座的万用表测量210
1622 用有二极管模式的万用表测试212
163 双极型晶体管测试电路214
1631 检查PNP晶体管测试电路的原理图214
1632 搭建PNP晶体管测试电路215
1633 检查NPN型晶体管测试电路的原理图216
1634 搭建NPN晶体管测试电路217
164 带有晶体管的亮度比较电路218
1641 计算晶体管的极限电流218
1642 搭建带有晶体管的亮度比较电路220
165 总结PNP和NPN晶体管220
第17章 DC电机
171 DC电机的工作原理223
1711 铁芯永磁DC电刷电机的内部结构223
1712 铁芯永磁DC无刷电机的内部结构227
1713 无铁芯永磁DC有刷电机的内部结构229
172 简单的DC电机电路230
1721 为简单DC电机电路选择电机230
1722 选择简单DC电机电路的电池231
1723 搭建简单DC电机电路232
173 DC电机的基本特性233
1731 DC电机的转速特性233
1732 DC电机的转矩特性237
1733 DC电机的电压特性239
1734 DC电机的电流特性241
1735 DC电机的效率244
1736 DC电机的听觉噪声特性245
1737 DC电机的电子噪声245
1738 DC电机的质量特性246
1739 DC电机的尺寸特性246
17310 总结DC电机的特性246
174 DC齿轮减速电机247
1741 直齿轮减速电机的内部结构248
1742 齿轮齿数比250
1743 速度转换成转矩的缺点252
1744 齿轮减速电机的缺点252
1745 行星和直齿轮减速电机252
1746 选择齿轮减速电机254
175 继续前进254
第18章 添加齿轮减速电机
181 选择齿轮减速电机255
1811 准备齿轮减速电机256
1812 检查齿轮减速电机257
182 在亮度比较电路上添加电机259
1821 二极管259
1822 在亮度比较电路上安装电机261
183 完成电路263
第19章 车轮
191 车轮结构264
192 机器人车轮的特点265
1921 树脂充气轮胎265
1922 轮胎外形266
1923 轮胎的宽度267
1924 轮胎胎面设计267
1925 轮胎直径268
1926 机器人轮胎的选择271
193 为“三明治”机器人选择车轮272
1931 确定最大或者最小尺寸273
1932 依据速度来决定最大尺寸275
1933 为“三明治”机器人选择车轮275
1934 “三明治”车轮的另外一种选择276
194 清洗轮胎278
195 让车轮转起来吧280
第20章 联轴器
201 制作管子281
2011 选择铜管还是铝管281
2012 确定金属管的尺寸282
202 测量、截取、制管285
2021 确定并标记管子长度285
2022 截取、制管286
2023 打磨并完成切割289
2024 测试切削结果289
203 乐高十字轮轴290
2031 选择乐高十字轮轴的长度290
2032 准备乐高轮轴292
204 粘接联轴器293
2041 脱胶293
2042 用环氧树脂293
205 在联轴器上钻个螺纹孔295
2051 钻孔前先做标记295
2052 钻台296
2053 钻台用的老虎钳297
2054 开始钻孔297
2055 攻丝298
2056 装上紧固螺丝299
206 欣赏一下联轴器299
第21章 焊接设备
211 焊锡丝302
212 助焊剂303
213 烙铁304
214 焊接架305
215 焊接用海绵306
216 “辅助手”工具307
217 真空吸焊器308
218 典型的焊接流程309
219 准备焊接310
第22章 焊接和连线
221 连接电机和开关311
2211 连接电机311
2212 把巡线开关连接起来327
2213 连接LED套管电路332
2214 完成工作334
222 焊接经验334
第23章 母板
231 巡线电路335
2311 点对点焊接与印刷电路板337
2312 点对点焊接巡线电路338
232 测试机器人电路347
2321 低电阻电路的危险347
2322 检查未焊接的引脚348
2323 检查所有直连到电源正极的引脚348
2324 测量整个电路的阻抗348
2325 测量电压降350
2326 重新加热焊点350
233 屏住呼吸351
第24章 车体制作
241 着手做机器人车体352
2411 构图352
2412 构思,然后按照适用元件的限制再修订353
2413 设计车体353
2414 采用预制平台355
242 改造“三明治”的容器357
2421 钻电机孔357
2422 装配电机361
2423 制作电机套管364
2424 安装电机和套管369
2425 做开关和电池固定支架369
2426 安装电路板372
2427 为微调电位计钻孔377
2428 在容器盖子上切个窗口378
2429 完成接触378
243 准备动起来379
第25章 试运行巡线机器人
251 校正并拧紧380
2511 初步测试380
2512 试运行——巡一条直线385
2513 校正常见的问题385
2514 机器人是直线行进的吗?389
252 处女航391
2521 解决转向问题391
253 提高潜在性能392
2531 电池的反接保护393
2532 用电容消除电涌393
2533 改善巡线能力394
254 最后的谢幕396
第26章 再次登台
261 机器人组件397
2611 逻辑芯片397
2612 微控制器398
2613 稳压器400
2614 电容402
2615 太阳能403
2616 电阻网络405
2617 按钮405
2618 DIP开关406
2619 跳接器和短路块407
26110 倾斜传感器408
26111 温度传感器409
26112 接触传感器409
26113 物体探测和红外遥控410
26114 距离和目标传感器411
26115 振荡器和晶体412
26116 声音413
26117 继电器414
26118 添加齿轮415
26119 舵机417
26120 编码器417
26121 显示屏418
26122 无线数据传送和控制419
262 挑战每一天420
2621 给室内植物浇水的机器人420
2622 自动堆肥车421
2623 垃圾倾倒器421
2624 擦窗机器人421
2625 屋顶老鼠421
2626 微型扫雪机422
2627 鼻涕虫碾碎机422
2628 自动街道邮箱422
263 竞赛422
2631 全世界的相扑机器人423
2632 三人组的大学机器人灭火比赛424
2633 亚特兰大机器人吸尘器比赛424
2634 西雅图机器人协会的机器人聚会424
2635 达拉斯个人机器人小组——Roborama425
2636 伊利诺斯州机器人技术俱乐部425
264 广阔的机器人世界425
第27章 附录
271 魔术般的欧姆定律426
2711 欧姆定律有助于选择限流电阻427
2712 通过电压来确定电流427
2713 欧姆定律的关键428
2714 欧姆定律最根本的含义428
272 在我写书时偶然损坏的元件428
2721 怎样安装9 V电池428
2722 把开关熔断429
2723 万用表保险丝爆裂430
2724 第二次犯错432
273 电压的实际名称432
2731 地,不是负极电压432
2732 V的含义432
机器人可以进行深海探测。深海采集。深海维修。
开发海洋是人类在二十一世纪面临的重大课题,而探索、考察和有效利用国际海域和海底区域是对我国发展海洋高技术和未来海洋产业提出的挑战。
沈阳自动化研究所是国内外有影响的研究与开发水下机器人并形成产品的科研实体之一,首创我国第一台有缆遥控和无缆自治水下机器人。从某种意义上讲,沈阳自动化研究所的水下机器人各阶段的技术成果代表了我国在这一技术领域的发展水平与过程。作为中国科学院“知识创新”工程先进制造基地的一部分,沈阳自动化研究所二十年来在水下机器人研制与应用方面为国家水下装备技术,特别是海洋重要装备技术及海洋开发发挥了不可替代的重要作用。
该所拥有一支理念超前,训练有素、经验丰富、技术全面的设计队伍。水下机器人实验室配备了齐全、先进的试验设备和条件,3个深水模拟压力罐可分别进行水下1000米、1500米、7200米水深的水下模拟试验。长20米、宽12米、深9米的试验水池可做各种水下机器人整机性能试验和调试。现已形成了大、中、小型水下机器人系列产品的生产能力,并在国际、国内开展了各种水下工程作业。
早在70年代末期,前瞻性地考虑到海洋是一个广阔的应用领域,从长远看以海洋为背景来发展机器人科学技术,是一项具有开拓性的工作,中国科学院又具有多学科综合性的研究开发能力,因此准备在全院组织力量,支持这一重大项目的实施。1977年召开的中国科学院自然科学学科规划会议将发展机器人项目列入规划。蒋新松院士在当年组团赴日考察回国后提出了发展水下机器人的设想。从此,沈阳自动化研究所锁定了“下海”为海洋开发服务,搞智能机器在海洋中的应用研究的战略目标,决心“要下五洋捉鳖”。1983年该项课题正式列为中国科学院重点课题,开创了智能机器人科研领域,为水下机器人的研究开发奠定了基础。
二十年来,“水下机器人”由院重点,进而持续列入“六五”、“七五”、“八五”、“九五”和“十五”国家重点项目,成为国家863计划自动化领域智能机器人主题项目的重点内容。沈阳自动化研究所通过建立机器人示范工程基地,已开发出多种型号的水下机器人产品,应用于水下观测、海上作业以及救捞工程等。又通过国际合作,研制成功了6000米水下机器人,使我国水下机器人研究与开发达到国际先进水平。
RECON-IV水下机器人具有较强功能和可靠性,已成为国际知名品牌,生产的多台设备出口国际市场,还有的长年在为南海石油钻井平台提供技术服务;“海潜一号”和“金鱼号”轻型水下机器人在沿海和内湖地区的水下探查、考古等作业起到重要作用;“海潜二号”水下机器人以其强作业功能为国家安全提供了有力的技术支持;用于海底光缆埋设的爬行式水下机器人“海星号”是我国第一台海底自走式海缆埋设机,目前已完成研制工作并投入实际应用。
作为总体单位在国家“863”计划支持下完成的潜深1000米“探索者”和潜深6000米“CR-01”、“CR-02”无缆自治水下机器人标志着我国自治水下机器人技术在国际上处于领先地位。6000米水下机器人工程项目是国家“863”计划项目的重中之重。通过与俄罗斯合作,实施研制成功了6000米水下机器人,并于1995年8月完成了深海试验。6000米水下无缆自治机器人的研制,涉及到自动化、计算机、水声、深潜、水动力、材料、能源等各种专业,需要解决水中通讯、高压密封、自主航行控制、动力系统、能源系统、各种信息的采集和处理、特种材料以及可靠性等高技术。“CR-01”自治水下机器人多次成功地完成了太平洋水域深海资源的调查。为了进一步提高水下6000米自治机器人的可靠性、实用性、后勤保障能力、机动性和续航能力,使其由可用样机发展为实用样机,1996年8月起正式实施了水下6000米自治机器人的工程化项目。其目标是为中国大洋协会进行大洋调查提供水下6000米自治机器人实用样机。工程化的主要工作是提高原样机的可靠性,达到实用化的目的。试验表明,经过工程化改进后的CR-02水下6000米无缆自治机器人性能卓越,可靠性高,能执行所赋予的使命,从而实现了自治水下机器人从手编程型向监控型的转变,技术水平又上了一个台阶。有关专家认为,该水下机器人是目前世界上最先进的洋底探测设备。CR系列高性能水下机器人能进行六千米深水录像、拍照和海底地势与剖面测量、水文测量、海底多金属结核丰度测定,海底沉物目标搜索和观察,自动记录各种数据包括图像和机器人水下运动轨迹及其坐标位置,还可按预编程航行和工作,自动避障,具有故障自诊断和应急上浮功能,并能提供指令遥控。这表明,中国已有圆满解决这些高技术的能力和手段,而且已进入洋底多金属结核资源探测应用的实用阶段。6000米水下机器人的研制成功,使中国一跃成为世界上具有研制这种自治水下机器人能力的少数几个国家之一,它可到达世界上除海沟之外的全部海底区域,即全部有经济前景的海底,占海洋面积的98%,为中国进军国际海洋区域、开发大洋资源提供了强有力的技术手段和工具。
该所目前正在研制潜深7000米水下载人机器人——又被称作“海底卫星”,预计将在2005年投入使用。这意味着中国将拥有对包括深海海沟在内的复杂海域进行详细探测的能力,中国开发海洋资源的步伐将大大加快。目前,世界上只有俄罗斯、美国、日本等国家拥有类似潜深的水下载人机器人。在可预见的将来,在此基础上作进一步的开发,中国的水下载人机器人将有可能探测深达1万多米的世界最深海沟马里亚纳海沟。水下载人机器人主要用于海洋科考、海底资源探测,是中国863高新技术计划“十五”期间(2001年至2005年)的重点攻关课题。 此次研制的潜深7000米水下载人机器人,由该所联合中国船舶重工集团等机构与俄罗斯科学院共同研制。其中,机器人制造的核心技术由中方负责,俄罗斯提供如钛合金耐压壳等维护生命安全方面的技术。根据协议,中国将享有对机器人的全部自主知识产权。
由国家海洋局主持的中国第二次北极科学考察装备了沈阳自动化研究所研制的中型ROV“海极号”水下机器人,2名科技人员随船出征。这是沈阳自动化研究所研制的水下机器人首次参加北极科学考查。据报道,中国第二次北极科考队进入北冰洋的浮冰区后,“海极号”水下机器人开始投入使用。该机器人可以在300米深度自由运动,进行摄像、观察、测量、作业等,并利用仰视声呐系统观测海冰的厚度,具有作业时间长、范围广、安全性高、科考数据直观、事后处理和分析容易等人和其他设备无法比拟的优势。水下机器人在北极冰区进行冰层厚度等一系列科考示范应用在国内还是首次,对扩大水下机器人的应用领域具有非常重要的意义。
水下机器人技术系列成果曾获国家、科学院、辽宁省科技进步奖及世界发明博览会金牌奖等20余项,其中“CR-01”6000米自治水下机器人获1995年度中国科学院科技进步特等奖和综合特大奖。
沈阳自动化研究所在水下机器人研发过程中一贯采取开放、合作的工作模式,与美国、俄罗斯、意大利的一些研究单位和公司有着良好的合作经历和关系,与国内中国船舶科研中心、中国科学院声学研究所、哈尔浜工程大学、上海交通大学、华东船舶工程学院等相关优势单位形成了友好、有效的合作网络。为了适应水下机器人的进一步发展,进行产业化开发,该所拟在沈阳浑南开发区建设更大规模的水下机器人试验和生产基地。
人类当今正面临着人口、资源和环境三大难题。随着各国经济的飞速发展和世界人口的不断增加,人类消耗的自然资源越来越多,陆地上的资源正在日益减少。为了生存和发展,海洋开发势在必行。
海洋占地球表面积的71%,拥有14亿立方公里的体积。在海底及海洋中,蕴藏着极其丰富的生物资源及矿产资源。在6000米以下的大洋底部仍有生命存在,这种在极端条件下的生命,格外受到生物学家的重视。大洋底部还沉积着极为丰富的多金属结核,尤以铜、锰、镍、钴含量最高,估计储量为l7万亿吨。海底锰的藏量是陆地的68倍,铜的藏量为22倍,镍为274倍,制造核弹的铀的储藏量高达40亿吨,是陆地上的2000倍。海洋还是一个无比巨大的能源库,天然气水合物总量相当于陆地燃料资源总量的2倍以上。海底储存着1350亿吨石油,近140万亿立方米的天然气。因此,洋底的探测和太空探测类似,同样具有极强的吸引力、挑战性。
1991年,中国被联合国批准为第五个深海采矿先驱投资者,承担30万平方公里洋底的探测任务,并最终拥有对矿产资源最丰富的75万平方公里海域的优先开采权。中国政府已把海洋开发作为21世纪的国民经济与社会发展战略重点之一。
水下机器人是多种现代高技术及其系统集成的产物,对于我国海洋经济、海洋产业、海洋开发和海洋高科技具有特殊的重要意义。发展水下机器人,并将其作为海洋战略制高点,提升我国海洋重大装备水平,为海洋支柱产业和新兴产业提供成套技术与先进装备保障,为海洋未来产业和国家海洋战略创造有利条件与国际竞争能力,并将强大的技术领先优势,转换成为强大的产业开发优势,是沈阳自动化研究所历史性的必然抉择,更是其使命性的郑重承诺。